|
Λεπτομέρειες:
Πληρωμής & Αποστολής Όροι:
|
| έκταση βραχιόνων: | 2010mm | Επαναληψιμότητα: | ±0.07mm |
|---|---|---|---|
| Χωρητικότητα φορτίου: | 12 κιλά | Κοντά οπτικό πεδίο: | 461×255mm@300mm |
| Οπτική ακρίβεια: | ≤0,5mm | Βαθμοί ελευθερίας: | 7 άξονας |
| Ελαφριά αντίσταση: | 180000 Lux | Τροφοδοτικό: | Τριφασικό σύστημα πέντε καλωδίων, 3×380V±10%/50HZ |
Μηχανή Συγκόλλησης Ρομπότ Με Υψηλές Ταχύτητες Απόκτησης Πλαισίου που Υποστηρίζει Οπτική Ανατροφοδότηση σε Πραγματικό Χρόνο
Παράμετροι Προϊόντος:
| Κατηγορία | Περιεχόμενο | Κύριες Τεχνικές Παράμετροι | Σημείωση | |||
| Επιδόσεις ρομπότ | Άνοιγμα βραχίονα | 2010mm | — | |||
| Επαναληψιμότητα | ±0.07mm | — | ||||
| Χωρητικότητα φορτίου | 12kg | — | ||||
| Οπτικές επιδόσεις | Οπτικό πεδίο κοντινής εμβέλειας | 461×255mm@300mm | — | |||
| Οπτικό πεδίο μακρινής εμβέλειας | 1150×660mm@800mm | — | ||||
| Επαναληψιμότητα ενός σημείου στον άξονα Ζ | 0.015mm@300mm0.1mm@800mm | — | ||||
| Οπτική ακρίβεια | ≤0.5mm | — | ||||
| Χρόνος απόκτησης πλήρους καρέ | 0.2-0.8s(Μέγιστη ταχύτητα πλήρους καρέ:6FPS) | — | ||||
| Αντοχή στο φως | 180000Lux | — | ||||
| Συνολικές παράμετροι | Τροφοδοτικό | Τριφασικό πεντασύρματο σύστημα 3×380v±10%/50HZ | — | |||
| Βαθμοί ελευθερίας | Προσαρμογή στις συνθήκες του τεμαχίου εργασίας | — | ||||
| Αριθμός διαμορφωμένων ρομπότ | μονή μονάδα | μονή μονάδα | δύο μονάδες | Τέσσερις μονάδες | Εξαρτάται από τον σχεδιασμό | |
| Συνολική κατανάλωση ενέργειας | 34kw | 37kw | 68kw | 136kw | Αντιστοιχεί σε διαφορετικές ποσότητες διαμόρφωσης | |
| Εμβαδόν δαπέδου | (4m + μήκος τροχιάς) × (3 + απόσταση σιδηροτροχιάς) × 3.5m | — | ||||
![]()
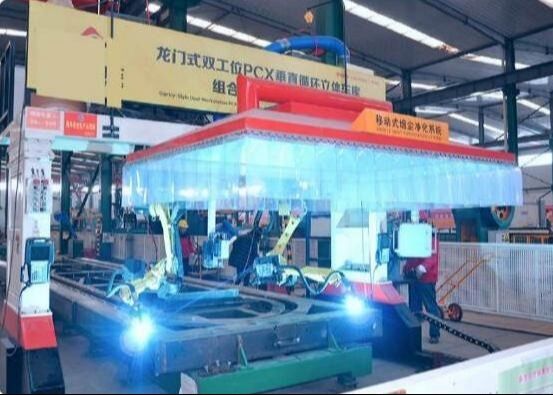
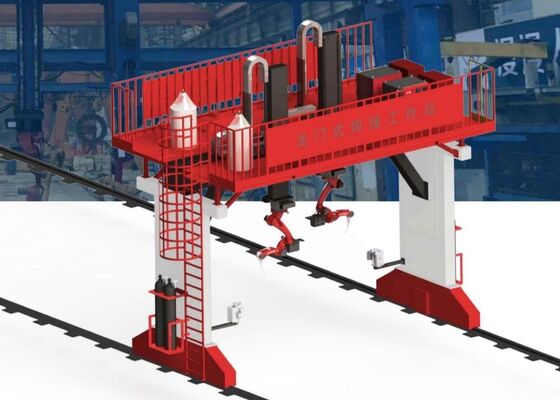
Αυτό το ρομπότ συγκόλλησης τοποθετημένο σε γέφυρα υιοθετεί διαμόρφωση αντίστροφης εγκατάστασης, επιτρέποντας σε πολλαπλές μονάδες ρομπότ να λειτουργούν συνεργατικά μέσω της ενσωματωμένης εγκάρσιας δοκού της γέφυρας.
![]()
Το σύστημα υποστηρίζει συντονισμένη κίνηση πολλαπλών αξόνων στους άξονες X/Y/Z, μαζί με διαμορφώσιμους εξωτερικούς άξονες επέκτασης, καθιστώντας το κατάλληλο για συγκόλληση μεγάλων τεμαχίων εργασίας από πολλαπλές γωνίες, συμπεριλαμβανομένων εξαρτημάτων ναυπηγικής και θαλάσσιων κατασκευών. Πολλαπλά ρομπότ μπορούν να αναπτυχθούν ανεξάρτητα, σε ζεύγη ή ως σύστημα τεσσάρων ρομπότ, αυξάνοντας σημαντικά τη συνολική παραγωγικότητα συγκόλλησης. Εξοπλισμένο με μειωτήρα μηδενικού παιχνιδιού με σερβοκινητήρα και αρχιτεκτονική ελέγχου χωρίς προγραμματισμό, το σύστημα μπορεί να δημιουργήσει αυτόματα βελτιστοποιημένες διαδρομές συγκόλλησης και να εκτελέσει παρακολούθηση ραφής συγκόλλησης σε πραγματικό χρόνο, διασφαλίζοντας έτσι ακριβείς και σταθερές τροχιές συγκόλλησης.
![]()
Υπεύθυνος Επικοινωνίας: Gaven
Τηλ.:: +86-13306412803
Φαξ: +86-531-5553-1208